一、背景应用:零件轮廓扫描
某零件轮廓扫描项目中,需要控制马达的启停运动,同时在马达移动过程中,由搭载其上的激光传感器实时采集零件轮廓数据。主要有两项核心要求:
- ① 马达单次运行时长约 500ms,运动过程中的时间抖动不能太大;
- ② 激光传感器以模拟信号输出,采集时间分辨率为 100μs(即采样率 10kHz),来抓住轮廓细节。
二、典型方案的局限
从典型工业控制方案来看,上述两项需求分属不同领域:
马达运动控制是 PLC 的典型应用场景,运行稳定可靠,但 PLC 的短板在于高速模拟量采集能力不足,难以满足 10kHz 的采样速度;而通用数据采集卡虽能实现高速精准采集,但若在 Windows 系统下进行数字量输出(DO)控制,则会存在明显的时间抖动问题。
简言之:既要高速采集,又要保证 IO 时间确定性——传统 PLC 与普通采集卡难以两全。
针对这类"高速采集 + 确定性控制"的混合需求,业内主流厂商早已推出可编程自动化控制器(Programmable Automation Controller,简称 PAC)解决方案。PAC 兼具高可靠性硬件与实时性保证的软件生态,即NI Linux RT实时系统和LabVIEW图形化编程环境,能够灵活应对此类应用,但其最大短板在于设备采购成本较高。
三、BusDAQ 的解决方案
BusDAQ 在原有便携式、模块化数据采集卡的硬件基础上,从驱动层深度适配 NI Linux RT 实时系统与 LabVIEW 图形化编程环境,使用户能够以更高的性价比,同时获得高速数据采集与可靠的确定性 IO 控制能力。
关于 NI Linux RT 实时系统相较于普通 Windows 系统在任务确定性方面的差异,可参考该链接。 NI Linux Real-Time一探究竟 - NI
四、实测对比:Windows 与 NI Linux RT
测试硬件:USB 多功能采集卡 BD-8112 | 测试条件:100ms 软件定时数字输出1. Windows 普通系统环境
在 Windows 系统下运行相同的 100ms 软件定时输出程序,常规状态下抖动约为 1~2ms;当电脑同时运行大型软件(如 Chrome 浏览器)时,系统资源被抢占,抖动会恶化至 20~30ms。
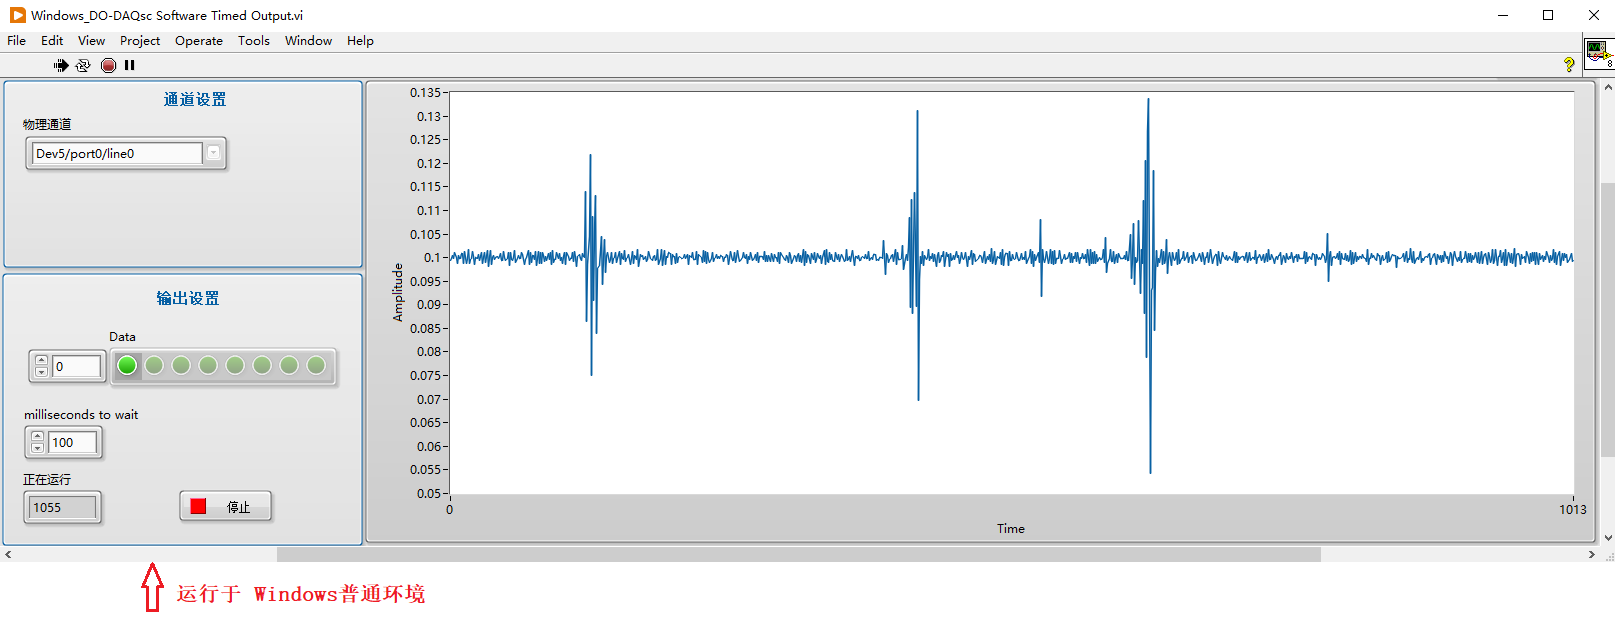
图 1 Windows 环境下 100ms 软件定时输出实测(打开 Chrome 浏览器时)
2. NI Linux RT 实时平台
将同一套 BD-8112 硬件连接到 NI Linux RT 实时目标机,执行完全相同的 100ms 软件定时逻辑,实测抖动小于 0.8ms,时间确定性较 Windows 环境大幅提升。
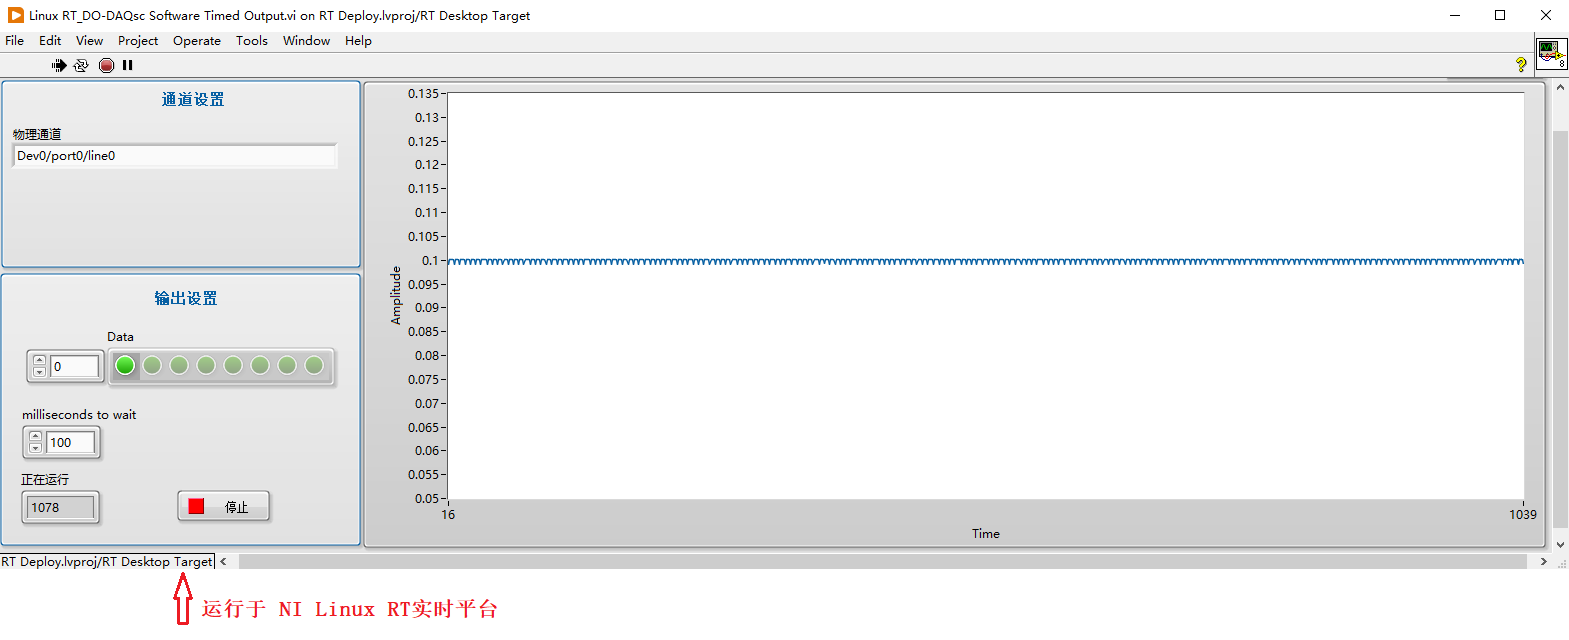
图 2 NI Linux RT 环境下 100ms 软件定时输出实测
提示:上述两张截图底部状态栏可清晰区分 VI 分别运行于 Windows 主机与 NI Linux RT 实时目标机。
五、程序兼容:一套逻辑,双平台运行
BD-8112 采集卡在 Windows 与 NI Linux RT 平台上的驱动 API 基本保持一致,业务程序框图几乎无需改动即可跨平台迁移,开发成本极低。
Windows 端程序框图:
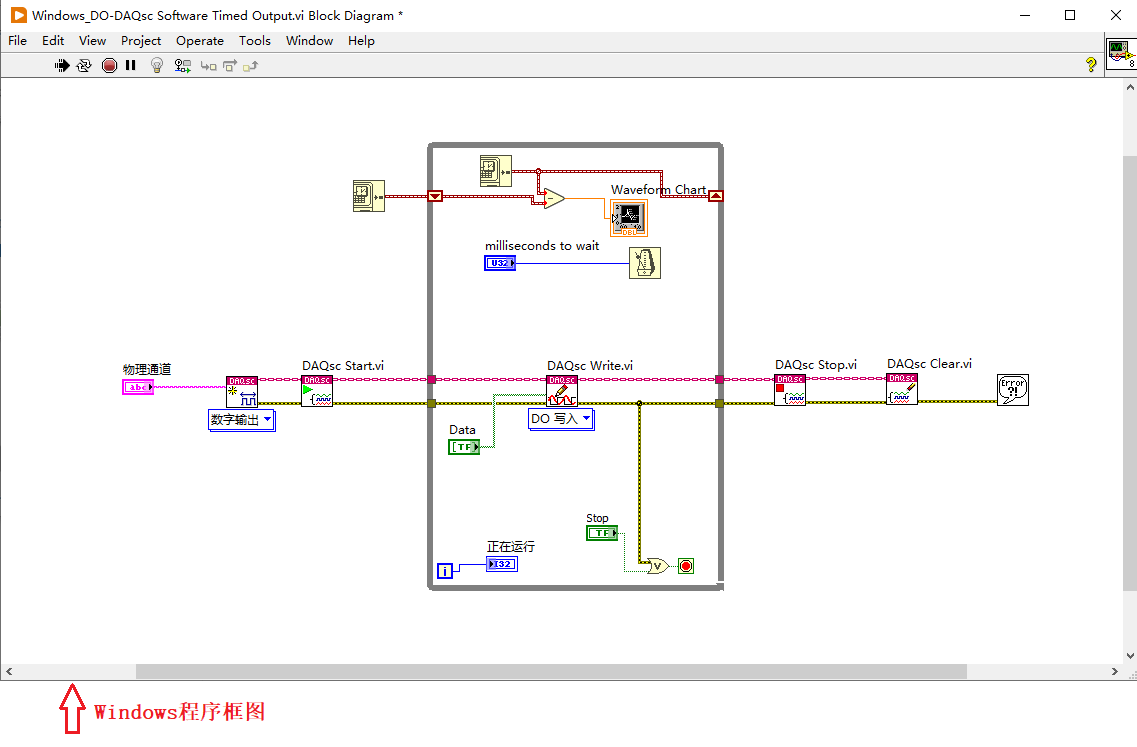
图 3 Windows 端 BD-8112 程序框图
NI Linux RT 实时端程序框图:
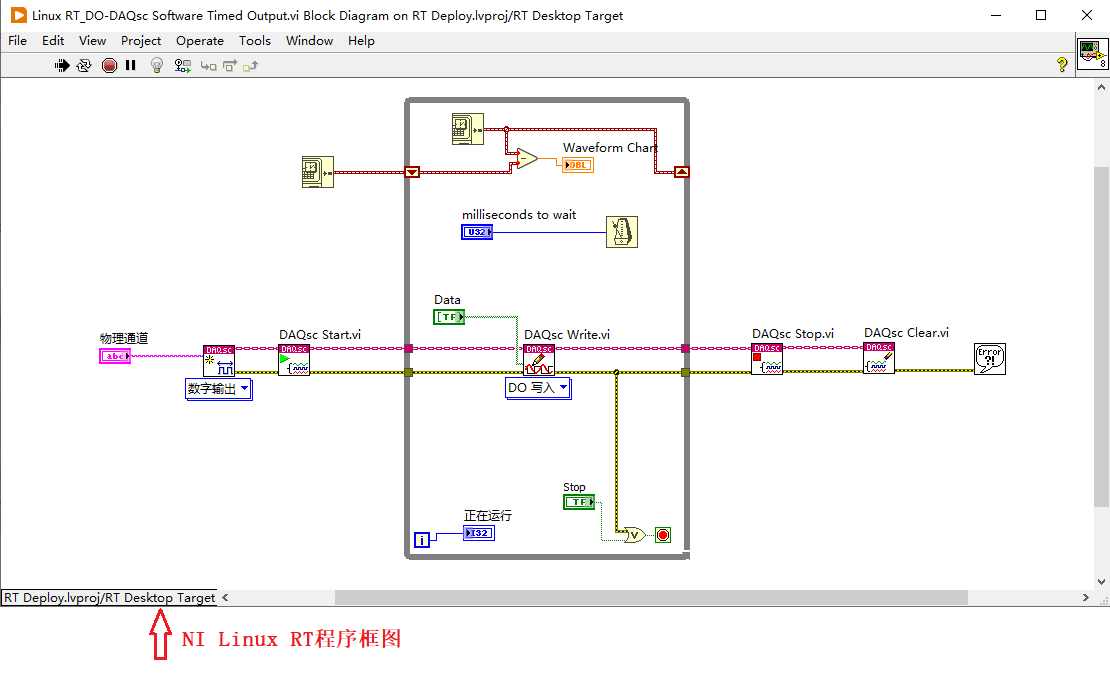
图 4 NI Linux RT 端 BD-8112 程序框图
BD-8112 在 NI Linux RT 下的系统配置与详细编程教程,可参考该链接。 BusDAQ采集卡与NI Linux RT实时系统_配置与编程手册-使用指南-BusDAQ
六、硬件适配范围
需要特别说明的是,NI Linux RT 实时系统不仅支持 NI 原厂实时控制器,同样兼容可刷写部署 NI Linux RT 系统的第三方硬件,例如通用工控机等。可参考该链接。 将台式机部署为NI Linux RT实时系统-知识库-BusDAQ